 当前位置:
XRA7008 交叉滚子轴承
浏览次数:81
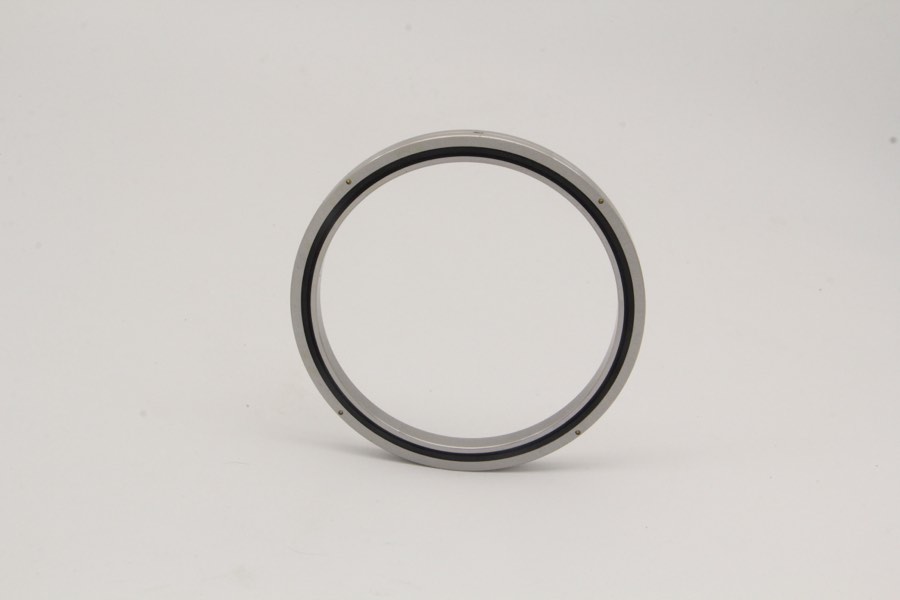
- 内径 d
- 70 mm
- 外径 D
- 86 mm
- 宽度 B
- 8 mm
- 径向动载荷 C
- 5.98 kN
- 径向静载荷 C₀
- 9.8 kN
- 质量
- 0.1 kg
电话/微信 18538489583,或联系拓璞瑞核对选型与安装要求
| XRA系列交叉滚子轴承 参数表 | 单位: mm | |||||
| 型号 | 内径 d | 外径 D | 宽度 B | 动额定载荷 C kN | 静额定载荷 C0 kN | 质量 kg |
| XRA7008 | 70 | 86 | 8 | 5.98 | 9.8 | 0.1 |

浏览次数:81
电话/微信 18538489583,或联系拓璞瑞核对选型与安装要求
| XRA系列交叉滚子轴承 参数表 | 单位: mm | |||||
| 型号 | 内径 d | 外径 D | 宽度 B | 动额定载荷 C kN | 静额定载荷 C0 kN | 质量 kg |
| XRA7008 | 70 | 86 | 8 | 5.98 | 9.8 | 0.1 |
XRA7008 为XRA系列交叉滚子轴承中的具体型号。本页参数表展示该型号已公布的尺寸与技术参数,供核对安装空间和配合要求。
本页参数表记录的XRA7008边界尺寸为:内径 70 mm、外径 86 mm、宽度 8 mm。径向基本额定动载荷 C 为 5.98 kN。径向基本额定静载荷为 9.8 kN。质量为 0.1 kg。核对安装空间时,应分别确认轴、座孔与轴向支承空间;具体公差、配合和是否适合某工况,不能由公称尺寸推定,须结合完整型号、确认图纸和实际载荷确认。
XRA7008 属于XRA系列交叉滚子轴承。请按该系列名称已标明的结构类型,并结合本页参数表核对安装方式、回转或支承要求、空间限制和载荷条件。系列名称或型号前缀相近,并不表示结构相同,也不能据此判定可以互相替换。
本站应用领域栏目已整理交叉滚子轴承在协作机器人、工业机器人、人形机器人关节以及精密转台和回转工作台中的使用说明。这些说明针对交叉滚子轴承这一类产品,并不表示本页型号已在某一设备中得到验证。是否适合具体工况,须结合本页参数表、安装条件和确认图纸核对。
下表按XRA系列交叉滚子轴承已公布的尺寸顺序,列出XRA7008附近规格,数据取自与参数表相同的字段。空单元格表示该项未记录。尺寸或载荷接近并不表示可以互换。
| 型号 | 内径 / mm | 外径 / mm | 宽度 / mm | 径向基本额定动载荷 C / kN | 径向基本额定静载荷 / kN | 质量 / kg |
|---|---|---|---|---|---|---|
| XRA5008 | 50 | 66 | 8 | 5.1 | 7.19 | 0.08 |
| XRA6008 | 60 | 76 | 8 | 5.68 | 8.68 | 0.09 |
| XRA7008 | 70 | 86 | 8 | 5.98 | 9.8 | 0.1 |
| XRA8008 | 80 | 96 | 8 | 6.37 | 11.3 | 0.11 |
| XRA9008 | 90 | 106 | 8 | 6.67 | 12.4 | 0.12 |
| XRA10008 | 100 | 116 | 8 | 7.15 | 13.9 | 0.16 |
| XRA11008 | 110 | 126 | 8 | 7.45 | 15 | 0.15 |
| XRA12008 | 120 | 136 | 8 | 7.84 | 16.5 | 0.17 |
| XRA13008 | 130 | 146 | 8 | 7.94 | 17.6 | 0.18 |
| XRA14008 | 140 | 156 | 8 | 8.33 | 19.1 | 0.19 |
| XRA15008 | 150 | 166 | 8 | 8.82 | 20.6 | 0.2 |
| XRA16013 | 160 | 186 | 13 | 23.3 | 44.9 | 0.59 |
| XRA17013 | 170 | 196 | 13 | 23.5 | 46.5 | 0.64 |
| XRA18013 | 180 | 206 | 13 | 24.5 | 49.8 | 0.68 |
| XRA19013 | 190 | 216 | 13 | 24.9 | 51.5 | 0.69 |
| XRA20013 | 200 | 226 | 13 | 25.8 | 54.7 | 0.71 |